




Milyonlarca Veriyle Robotik Manipülasyon Eğitimi
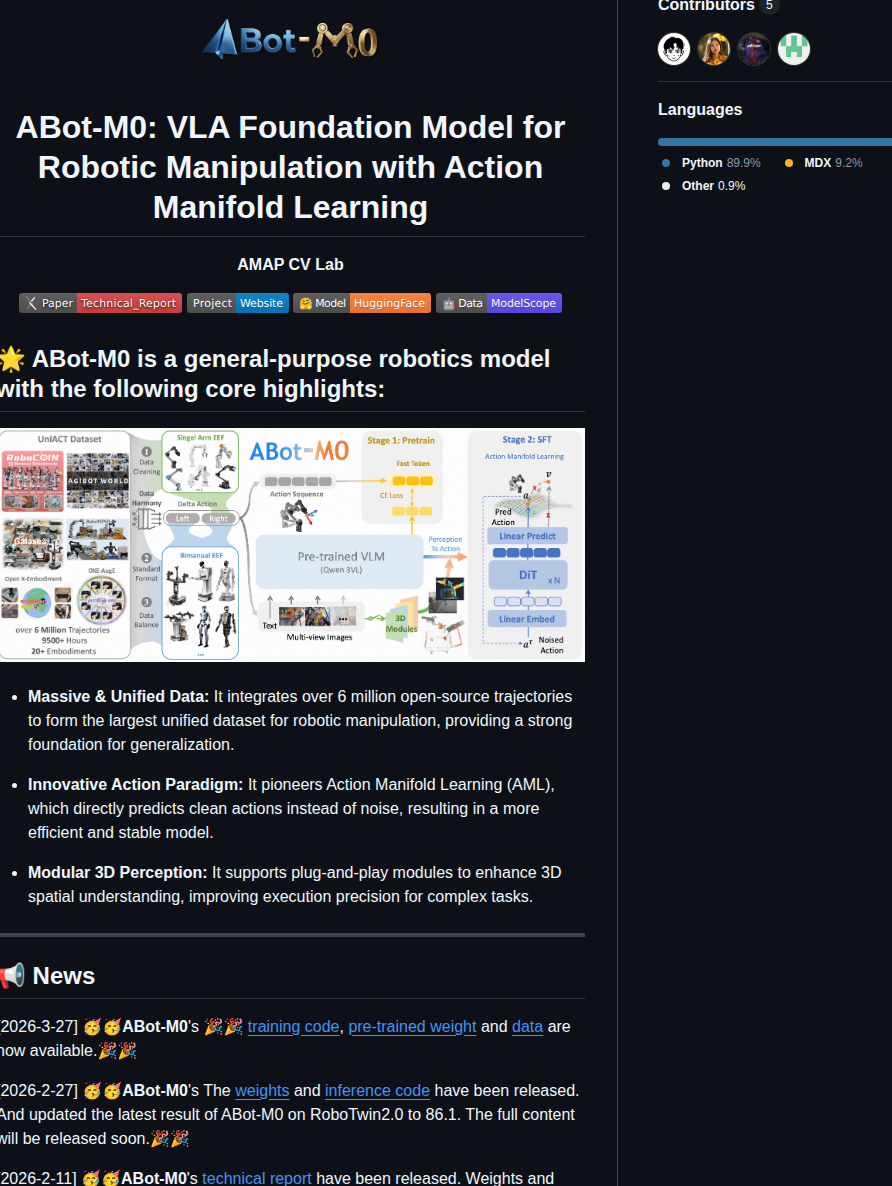

Bu çalışma, 6 milyon farklı hareket yörüngesi kullanarak robotik kolların nesne manipülasyon yeteneklerini geliştiren gelişmiş bir model sunar. Karmaşık fiziksel görevlerin otonom olarak öğrenilmesini sağlayarak robotik araştırmacılarına ve endüstriyel otomasyon uzmanlarına hitap eder. Büyük veri kümeleri üzerinden eğitilen bu sistem, robotların gerçek dünya senaryolarında daha hassas ve esnek hareket etmesine olanak tanır.