




Robot Kol Kontrolü
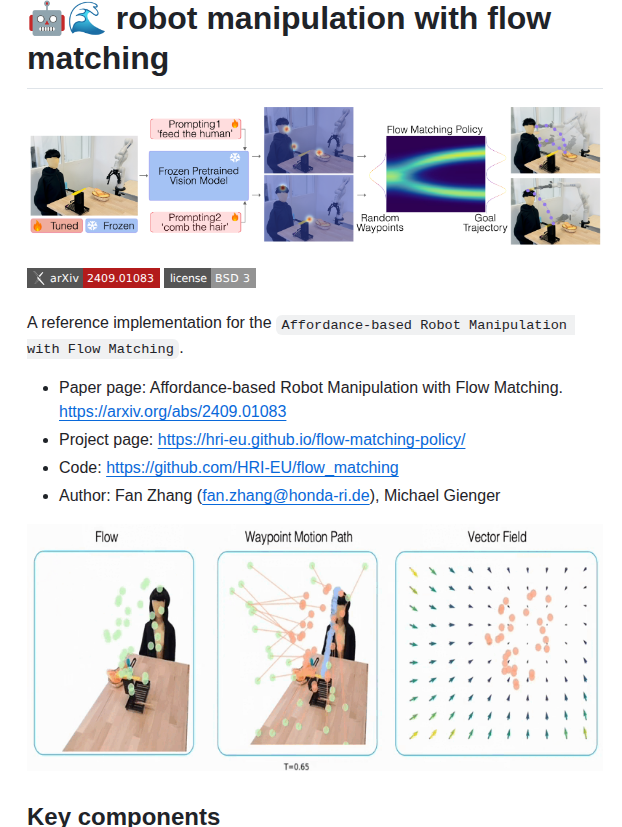

Bu proje, robot kollarının çevresel nesnelerle nasıl etkileşim kuracağını öğrenmesini sağlayan bir sistem sunar. Akış eşleştirme ve "affordance" (kullanılabilirlik) prensiplerini kullanarak, robotların karmaşık görevleri daha doğal ve verimli bir şekilde yerine getirmesine yardımcı olur. Mühendisler ve robotik araştırmacıları için tasarlanmıştır.