

Takip et

HRI-EU/flow_matching – Robot Kol Kontrolü

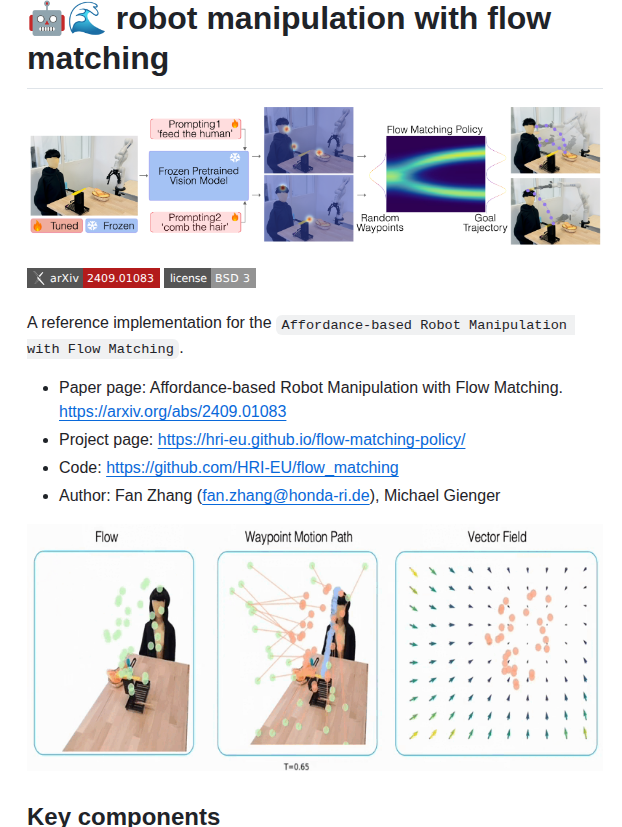
Bu proje, robot kollarının çevresel nesnelerle nasıl etkileşim kuracağını öğrenmesini sağlayan bir sistem sunar.

Robot Kol Kontrolü

Robot Kol Kontrolü

Bu proje, robot kollarının çevresel nesnelerle nasıl etkileşim kuracağını öğrenmesini sağlayan bir sistem sunar. Akış eşleştirme ve "affordance" (kullanılabilirlik) prensiplerini kullanarak, robotların karmaşık görevleri daha doğal ve verimli bir şekilde yerine getirmesine yardımcı olur. Mühendisler ve robotik araştırmacıları için tasarlanmıştır.

GitHub: https://github.com/HRI-EU/flow_matching

Yorumlar
İçeriği beğendiniz mi? Bir tartışma başlatın veya görüşlerinizi paylaşın.
Yorum Yaz

Bir yanıt yazın

E-posta adresiniz yayınlanmayacak. Gerekli alanlar * ile işaretlenmişlerdir

E-posta Bülteni
Yazılım Topluluğuna Katılın
En son güncellemeleri, yaratıcı ipuçlarını ve özel kaynakları doğrudan e-posta kutunuza alın. Tasarım ve inovasyonun geleceğini birlikte keşfedelim.